

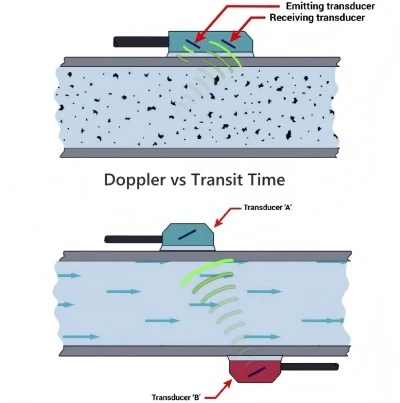
Lisaks ultraheli kajasignaali kvaliteedist tingitud aja mõõtmise veale on aja mõõtmise meetod ka oluline täpsust mõjutav tegur. Peamised aja mõõtmise meetodid hõlmavad impulsside loendamist ja rist{1}}korrelatsiooni. Impulsside loendamisel on mõõtmisaja eraldusvõime otsene tegur, mis viibmõõtmineviga. Kuna ajastusimpulsil on alati laius, ilmneb mõõtmisviga ühe impulsi perioodi jooksul.
Rist-korrelatsiooni meetod arvutab rist-korrelatsiooni kahe punkti vahel levivate signaalide vahel, et saada kahe signaali vaheline viivitus. Eeldades, et ühes punktis tuvastatud ultrahelisignaal on z(t) ja signaal, mis levib teise punkti pärast viivitusaega, on y(t), saab kahe signaali vahelise viivituse arvutada rist-korrelatsiooni abil.
Rist{0}}korrelatsiooni arvutamise valem on järgmine:

Lisaks kannatavad ultraheli voolumõõturid ka kaablite, andurite, kinnituspesade ja elektrooniliste komponentide põhjustatud viivituste all. Need viivitused toovad kaasa süstemaatilisi vigu. Neid vigu saab ületada viivitustestimise, null-voolu kalibreerimise korrigeerimise ning temperatuuri ja rõhu kompenseerimisega.
Ultraheli signaalide levimise trajektoor torus muutub koos voolukiirusega, mis lõpuks põhjustab aja mõõtmise ebatäpsusi. Ultraheli laine levimise trajektoor vedelikus ei ole lineaarne ja trajektoorid erinevad sõltuvalt sellest, kas vool on üles- või allavoolu. Seda levimistrajektoori saab kirjeldada geomeetrilise akustika kanalikõvera jälgimise meetodi abil. Boone'i ja Vermaasi tuletuse põhjal, eeldades, et helikiirus C on konstantne, on kanalikõvera jälgimisvõrrand:
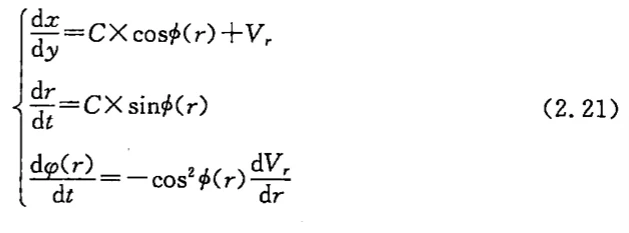
Valemis: p(r) on nurk keskjoonest kaugusel r asuva helikanali ja toru telje suuna vahel; V on helikanali keskmine pinnakiirus kaugusel r keskjoonest ja teljelõikest torus.
Kui anduri asukoht on kindlaks määratud, saab määrata kanalikõvera. Kuna V ei ole konstantne, on kanalil kumer kuju ja kanali nurk pole -konstantne. Reynoldsi arv Re ja Machi arv Ma määravad kanali kõveruse, mis muutub koos kiiruse jaotusega ja suureneb Ma.
Machi arv torus on määratletud järgmiselt:
Ma=V/C
Valemis: C on heli kiirus; V on vedeliku keskmine ruumala kiirus torus. Kui Ma < 0,1, on ultrahelilaine levimise trajektoor ligikaudu sirgjoon; mida suurem on Ma, seda suurem on levimistrajektoori kõverus.
Nagu on näidatud joonisel, kui ultrahelilained levivad toru sees olevas vedelikus, erinevad nende levimisrajad sõltuvalt sellest, kas nad liiguvad vooluga koos või vastu, mille tulemuseks on erinevad läbitavad vahemaad ja seega ebatäpsed mõõtmisajad.
Signaali vaatenurgast tekib energiakadu nii saatvas kui ka vastuvõtvas muunduris ning ka mõlemas suunas levides. Mida suurem on levimistrajektoori kõverus, seda nõrgem on vastuvõetud kajasignaal. Kui ultrahelianduri emissiooninurk on ebatäpne, ei pruugita kajasignaali isegi vastuvõtvas muunduris tuvastada.

Null-ristumise tuvastamine tuvastab null-lävipunkti, seades lävipinge. Kuid praktikas algab tuvastamine alles pärast signaali saabumisele järgnevat viivitust ja see viivitus toob kaasa süstemaatilise vea. Veelgi enam, kui signaali amplituud kõigub, muutub fikseeritud väärtusega null-ristumise tuvastamisel saadud algusaeg. Ultraheli signaal, mis levib torus gaasis, on näidatud joonisel. Kui vedeliku kiirus suureneb, väheneb vastuvõetud signaali amplituud, mistõttu võib sekundaarne instrument tuvastada erinevaid leviaegu.


